


X'inhu Arm Robot Kbir
Armi robot kbar huma waħda mill-aktar biċċiet identifikabbli ta 'makkinarju robotiku f'ambjenti industrijali. Huma għandhom it-tendenza li jaffaxxinaw bil-fatti impressjonanti tagħhom ta 'veloċità u saħħa, iżda l-użi tagħhom u kif japplikawhom jistgħu jkunu misteru.
Benefiċċji ta 'Arm Robot Kbir
Preċiżjoni U Eżattezza
Wieħed mill-vantaġġi ewlenin ta 'driegħ robot kbir kollaborattiv fil-fabbrika huwa li huma preċiżi ħafna u preċiżi. Ir-robots jaħdmu eżattament kif huma pprogrammati mingħajr ebda devjazzjoni u għalhekk l-eżattezza u l-preċiżjoni tagħhom.
Dan imbagħad iwassal għal kwalità mtejba tal-prodotti prodotti mill-kumpanija u tnaqqis fil-prodotti difettużi li jwassal ukoll għal sings fl-ispiża tal-materjali.
Kapaċità ta 'Produzzjoni Mtejba
Armi robot kbar jgħinu lill-kumpaniji jtejbu l-kapaċità tal-produzzjoni tagħhom. Ir-robots huma mekkaniċi u ma jeħtiġux waqfiet u jistgħu jaħdmu l-ġurnata kollha. Huma ma jimirdux jew iċemplu fl-assenza. Barra minn hekk, jaħdmu aktar malajr u b'mod aktar preċiż minn kull ħaddiem uman. Bħala riżultat, huma se jipproduċu aktar fis-siegħa minn kull ħaddiem uman.
Mgħaġġla U Effiċjenti
Il-veloċità u l-effiċjenza huma l-vantaġġ kompetittiv ewlieni li r-robots iġibu f'operazzjoni industrijali. Ir-robots huma mgħaġġla u huma effiċjenti ħafna fit-twettiq tal-kompiti tagħhom. Huma preċiżi u preċiżi, jistgħu jwettqu diversi kompiti u jistgħu jgħinu lill-organizzazzjonijiet itejbu l-istatus finanzjarju u l-pożizzjoni tas-suq tagħhom.
Ittejjeb il-Kundizzjonijiet tax-Xogħol tal-Fabbrika
Xogħol li huwa matt, perikoluż, maħmuġ jew diffiċli huwa assenjat u huwa adattat għar-robots. B’riżultat ta’ dan, il-ħaddiema li wettqu dan ix-xogħol qabel, issa jistgħu jidħlu f’kompiti oħra f’kundizzjonijiet tax-xogħol imtejba. Ħidmiet oħra li huma aktar impenjattivi mentalment u li huma ferm aħjar għas-saħħa tagħhom.
Prodotti Relatati

1. Disinn kollaborattiv: Iddisinjat biex jaħdem flimkien mal-ħaddiema umani, li jagħmilhom ideali għal kompiti li jeħtieġu kollaborazzjoni u ħidma f'tim
2. Programmazzjoni faċli: Ipprogrammat malajr u faċilment, mingħajr il-ħtieġa ta 'ħiliet ta' programmar speċjalizzati
3. Karatteristiċi tas-sigurtà: Mgħammra b'firxa ta 'karatteristiċi ta' sikurezza, inklużi sensuri u buttuni ta 'waqfien ta' emerġenza, li jgħinu biex jiżguraw tħaddim sikur fi spazji tax-xogħol kondiviżi
4. Flessibilità: Iddisinjati biex ikunu flessibbli u adattabbli, li jippermettulhom iwettqu firxa wiesgħa ta 'kompiti f'varjetà ta' ambjenti

1. Disinn kompatt li jippermettilu li joqgħod fi spazji żgħar
2. Magħmul minn materjali ta 'kwalità għolja, inklużi ligi tal-aluminju u plastiks rinfurzati, biex jiżguraw operazzjoni dejjiema u affidabbli
3. Interface faċli għall-utent li tippermetti programmar u tħaddim faċli
4. Ikun użat ma 'varjetà ta' aċċessorji ta 'għodda, bħal grippers, skaners, u kameras, biex iwettqu diversi kompiti
5. Mgħammar b'karatteristika ta 'sikurezza li tiskopri u tieqaf meta tiltaqa' ma 'xi ostakli jew ostakli fil-mogħdija tagħha

1. Spazju tax-xogħol kbir: Ipprovdi spazju tax-xogħol kbir b'interferenza minima mill-istruttura tar-robot, li tippermetti flessibilità akbar u faċilità ta 'użu
2. Kontroll preċiż: Mgħammar b'sensors u muturi li jipprovdu kontroll preċiż fuq il-moviment u l-pożizzjonament, li jiżguraw li l-kompiti jitwettqu bi grad għoli ta 'eżattezza u konsistenza
3. Versatilità: Adattat għal firxa wiesgħa ta 'applikazzjonijiet, inkluż iwweldjar, immaniġġjar tal-materjal, assemblaġġ, u pittura
4. Personalizzazzjoni: Personalizzata biex tissodisfa l-ħtiġijiet speċifiċi ta 'applikazzjonijiet differenti, b'għażliet għal tulijiet differenti ta' driegħ, kapaċitajiet ta 'tagħbija u effetti ta' tmiem

1. Preċiżjoni għolja u ripetibbiltà
2. Operazzjoni veloċi u bla xkiel
3. Disinn kompatt u ħafif
4. Faċli biex tintegra fis-sistemi eżistenti
5. Manutenzjoni baxxa
6. Appoġġ USB u Ethernet għal trasmissjoni ta 'dejta faċli

1. Veloċità għolja u preċiżjoni: Jista 'jaħdem b'veloċità għolja u bi preċiżjoni għolja, li tagħmilhom ideali għal kompiti ripetittivi u kumplessi
2. Versatilità: Is-sistema tista 'tiġi personalizzata biex twettaq diversi kompiti, bħall-iwweldjar, l-assemblaġġ, l-ippakkjar u l-immaniġġjar tal-materjal
3. Multi-tasking: L-armi robotiċi multipli jistgħu jwettqu kompiti differenti simultanjament jew b'mod indipendenti, li jtejjeb il-produttività u l-effiċjenza
4. Sigurtà: Is-sistema hija ddisinjata b'karatteristiċi ta 'sikurezza bħal sensuri u buttuni ta' waqfien ta 'emerġenza biex jipprevjenu inċidenti u korrimenti

1. Preċiżjoni u preċiżjoni għolja
2. Versatili ħafna u adattabbli għal diversi applikazzjonijiet
3. Prestazzjoni effiċjenti u affidabbli
4. Faċli biex topera u tipprogramma
5. Operazzjoni sikura u sigura b'sensors avvanzati u karatteristiċi ta 'sikurezza

1. Moviment ta 'preċiżjoni għolja: Ċaqlaq f'assi multipli b'livell għoli ta' preċiżjoni u ripetibbiltà
2. Programmazzjoni faċli: Ipprogrammat permezz ta 'interfaces ta' softwer faċli għall-utent jew lingwi ta 'programmar viżwali
3. Espandibbiltà: Personalizzata b'sensors, attwaturi u għodod addizzjonali
4. Karatteristiċi ta 'sikurezza: Inkludi mekkaniżmi ta' sikurezza, bħal buttuni ta 'waqfien ta' emerġenza u sensors ta 'skoperta ta' ħabta, biex jipprevjenu inċidenti

1. Preċiżjoni u Eżattezza: Jista 'jwettaq movimenti preċiżi u preċiżi ħafna, li jagħmilhom ideali għal kompiti li jeħtieġu livell għoli ta' preċiżjoni
2. Programmabilità: Jista 'jiġi pprogrammat biex iwettaq firxa wiesgħa ta' kompiti, u jagħmilhom versatili ħafna
3. Sigurtà: Jiġi b'karatteristiċi ta 'sigurtà integrati li jiżguraw is-sigurtà tal-ħaddiema u t-tagħmir
4. Effiċjenza: Jista 'jwettaq il-kompiti malajr u b'mod effiċjenti, iżid il-produttività u jnaqqas l-ispejjeż tax-xogħol
Assigurazzjoni tal-Kwalità
Guosheng Laser kiseb iċ-ċertifikazzjoni ta 'ISO9001:2015, ISO14001:2015, ISO45001:2018.
Teknoloġija avvanzata
Guosheng Laser għandu riżorsi tekniċi qawwija, forzi abbundanti ta 'riċerka u żvilupp, teknoloġija ta' produzzjoni avvanzata, ċiklu ta 'kunsinna veloċi, servizzi tekniċi flessibbli, jipprovdi lill-klijenti prodotti u servizzi kost-effettivi.
Servizz tal-Klijent
Il-kumpanija toffri servizz u appoġġ eċċellenti għall-konsumatur, li jagħmilha faċli għall-klijenti biex isolvu kwalunkwe kwistjoni li jista 'jkollhom mal-prodott.
Is-6 Tipi Differenti Ta' Armi Robot Kbar
Hemm ħafna varjetajiet differenti ta 'armi robot kbar fis-suq illum, u kull waħda hija mibnija b'kapaċitajiet u ħidmiet ewlenin essenzjali li jagħmlu ċerti mudelli partikolari partikolarment adattati għal professjonijiet partikolari jew settings industrijali. Il-biċċa l-kbira tal-ħin, id-differenzi primarji bejn diversi tipi ta 'armi mekkaniċi jinstabu fil-kapaċità tal-ġonot li jartikulaw it-tip ta' qafas li huma appoġġjati minnu, u l-istallazzjoni u l-impronta operattiva li jeħtieġu.
Robot kartesjan/robot gantry
L-armi tar-robot kartesjani jissejħu wara s-sistema ta 'koordinati kartesjani u spiss jissejħu armi robot rettilineari jew gantry. Essenzjalment, is-sistema użata ħafna ta 'x, y, u (inqas spiss) assi z li kważi dejjem naraw rappreżentati fuq kwalunkwe graff normali hija riżultat ta' koordinati kartesjani.
Ir-robots karteżjani jew gantry mekatroniċi huma armi robot kbar li tipikament jinkludu tliet ġonot artikolari. Dawn il-ġonot jistgħu jiġu pprogrammati biex jimxu b'mod lineari fi tliet dimensjonijiet tul dawn it-tliet assi bl-użu tal-koordinati x, y, u z. Kapaċità ta 'rotazzjoni addizzjonali hija ta' spiss ipprovduta mill-ġonta tal-polz.
Robot/cobot kollaborattiv
Fi spazju tax-xogħol kondiviż u kollaborattiv, ir-robots kollaborattivi huma tip ta 'awtomazzjoni robotika ddisinjata biex taħdem b'mod sigur flimkien mal-impjegati umani. Fil-biċċa l-kbira tal-każijiet, robot kollaborattiv huwa inkarigat minn dmirijiet tedjanti u ripetittivi filwaqt li impjegat uman jieħu ħsieb impjiegi aktar delikati u li jintaxxaw aktar mentalment. Il-preċiżjoni, l-affidabbiltà u r-ripetizzjoni tar-robots kollaborattivi huma maħsuba biex jissupplimentaw l-intelliġenza ta 'ħaddiem uman u l-abbiltajiet biex isolvi l-problemi.
Robot ċilindriku
Kuntrarjament għall-verżjonijiet kartesjani deskritti hawn fuq, l-armi tar-robot ċilindriċi għandhom assi li jikkostitwixxu sistema ta 'koordinati ċilindriċi; fi kliem ieħor, il-movimenti pprogrammati minn qabel tagħhom iseħħu f'ambjent f'forma ta 'ċilindru (fuq, 'l isfel u madwar). Il-ġonot rotanti u priżmatiċi fuq dan it-tip ta 'driegħ jippermettulha li tiċċaqlaq kemm b'mod lineari kif ukoll b'mod rotatorju waqt operazzjonijiet ta' assemblaġġ, welding fuq il-post, u tqandil tal-għodda tal-magni.
Robot sferiku/robot polari
Robot polari jew sferiku jaħdem ġewwa "pakkett tax-xogħol" sferiku jew locus possibbli ta 'moviment, bħall-armi robot kbar ċilindriċi msemmija hawn fuq. Ġonta rotazzjonali magħquda, żewġ ġonot rotatorji, u ġonta lineari huma użati biex dan isir.
Id-driegħ tar-robot kbir polari għandu ġonta tal-brim li tgħaqqadha mal-bażi tagħha, u minħabba l-ispazju tax-xogħol sferiku li għandha aċċess għalih, tista 'twettaq kompiti li armi robot kbar ċilindriċi ma jistgħux, inkluż li jħaddmu għodod tal-magni u li jwettaq iwweldjar fuq il-post, die casting , u l-iwweldjar bl-ark.
Scara robot
L-aktar użi komuni għall-armi tar-robot scara huma xogħlijiet ta 'assemblaġġ u pick-and-place. L-isem scara, li tirreferi għal "driegħ robot ta 'assemblaġġ ta' konformità selettiva", tirreferi għall-kapaċità tagħhom li jżommu riġidità tul assi partikolari filwaqt li jittolleraw ammont żgħir ta '"konformità" (flessibilità, fil-kuntest tar-robotika).
Minħabba l-kapaċitajiet ta 'konformità selettiva tagħhom, scara armi robot kbar - possibbilment it-tip li timmaġina meta inti stampa linja ta' produzzjoni ta 'teknoloġija għolja - huma perfetti għal dawn l-użi. Ċertu ammont ta 'flessibilità tollerata f'xi direzzjonijiet iżda mhux oħrajn huwa partikolarment ta' benefiċċju għal xi attivitajiet ta 'assemblaġġ u tqegħid minħabba li jippermetti l-inserzjoni ta' komponenti f'postijiet stretti mingħajr ma jorbtu jew jagħmlu ħsara lil xi biċċiet.
Robot artikulat
L-aktar tip prevalenti ta 'robot industrijali huwa dak artikolanti. Forsi waħda mir-raġunijiet li joqogħdu daqshekk qawwi f’moħħna hija minħabba kemm jixbħu l-armi tal-bniedem. Il-kawża vera tal-pervasiveness u r-reżistenza tagħha, madankollu, tinsab fil-vantaġġi mekkaniċi ta 'dan id-disinn. Il-vantaġġi ta 'moviment preċiż huma kkombinati ma' firxa wiesgħa ta 'moviment li jdur u jilħqu lineari fid-disinn tad-driegħ.
Palletizing
Armi robot kbar jistgħu jintużaw biex awtomatizzat il-proċess tat-tqegħid ta 'oġġetti jew prodotti fuq pallets. Bl-awtomatizzazzjoni tal-proċess, il-palletizing isir aktar preċiż, kost-effettiv u prevedibbli. L-użu ta 'armi robot kbar jeħles ukoll lill-ħaddiema umani milli jwettqu ħidmiet li jippreżentaw riskju ta' korriment.
Immaniġġjar tal-Materjal
Armi robot kbar li jimmaniġġjaw il-materjal jistgħu jgħinu biex jinħoloq maħżen sigur u effiċjenti billi jiżguraw li l-oġġetti u l-materjali huma maħżuna kif suppost, faċli biex issibhom, jew ittrasportati b'mod korrett. L-awtomazzjoni ta’ dawn il-proċessi tista’ tgħin biex titħaffef il-kunsinna tal-merkanzija lill-klijenti, tevita inċidenti fuq il-post tax-xogħol, u ttejjeb l-effiċjenza ta’ faċilità.
Iwweldjar
L-iwweldjar huwa kompitu li jista 'jitwettaq minn robots f'ambjenti industrijali avvanzati bħall-manifattura tal-karozzi. Minħabba l-impatt kritiku tiegħu fuq il-kwalità tal-prodott, l-iwweldjar huwa kandidat eċċellenti għal robotika avvanzata b'viżjoni u żieda fl-AI għal spezzjoni ta 'kwalità inline.
Spezzjoni
It-twettiq tal-ispezzjoni tal-kwalità tipikament jitlesta fl-aħħar ta 'linja ta' produzzjoni, li jdewwem is-sejbien ta 'kwistjonijiet ta' kwalità tal-produzzjoni. Billi jtejbu r-robots b'sistemi ta' viżjoni u AI, in-negozji jistgħu jibbenefikaw minn spezzjoni f'ħin reali, li jgħin biex jitnaqqas l-iskart u l-perijodi ta' waqfien.
Agħżel u Poġġi
Ir-robots pick-and-place huma tipikament użati fil-manifattura u l-loġistika moderna. Huma mgħammra b'sistemi avvanzati ta 'viżjoni bil-magni biex jidentifikaw oġġett, jaħtfuh, u jċaqalqu minn post għal ieħor -malajr u effiċjenti- biex iżidu l-veloċità tal-produzzjoni u d-distribuzzjoni tal-merkanzija.
Nesploraw il-Mekkanika ta 'Armi Robot Kbar
Il-mekkaniżmi ta 'armi robot kbar huma bħall-movimenti ta' driegħ uman iżda bi flessibilità miżjuda. Dawn l-armi għandhom partijiet li jaġixxu bħall-ispalla, il-minkeb u l-polz, li jaħdmu flimkien biex jiċċaqilqu u jaqbdu l-oġġetti.
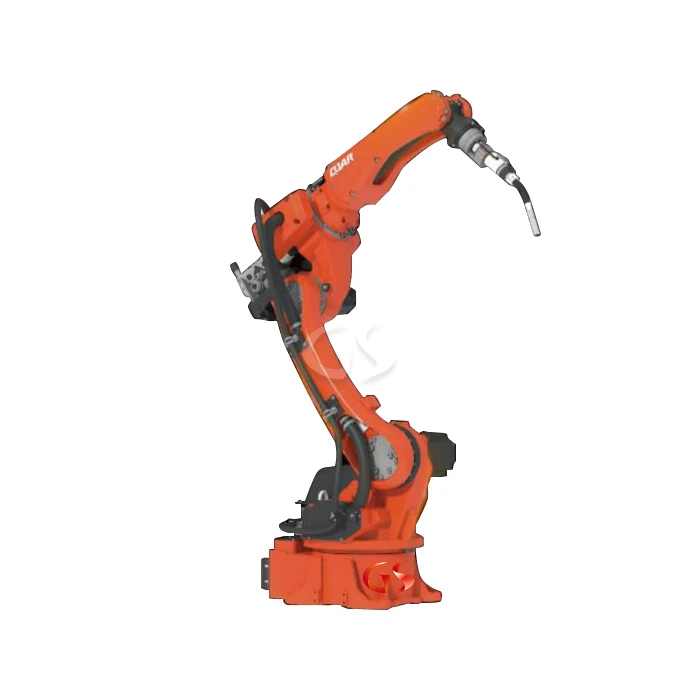
Driegħ robot kbir industrijali jista 'jiġi ssimplifikat f'ħames partijiet ewlenin:
Ġonot u attwaturi:Dawn huma l-partijiet li jiċċaqilqu tar-robot. Aħseb fihom bħala l-ġonot tar-robot li jistgħu jgħawġu jew iduru. Huma mbuttati jew miġbuda minn mekkaniżmi msejħa attwaturi, li jistgħu jitħaddmu bl-elettriku, bl-arja (pnewmatiċi), jew likwidi (idrawliċi).
Links:Il-links huma s-segmenti li jgħaqqdu l-ġonot tar-robot. Normalment huma magħmula minn materjali b'saħħithom bħal tubi tal-metall u jiddeterminaw kemm jista 'jilħaq ir-robot u kemm hu stabbli.
Sensuri interni:Ġewwa r-robot, hemm sensors li jgħidulu fejn jinsabu l-ġonot tiegħu u kif qed jiċċaqilqu. Huwa simili għas-sens tal-mess tagħna u l-għarfien tal-pożizzjoni tal-ġisem tagħna.
Għodda tat-tarf tad-driegħ:Imsejjaħ ukoll end-effector, dan jaġixxi bħala l-idejn tar-robot. Jista 'jaqbad l-affarijiet, u xi kultant il-polz jista' jdur biex jagħmel il-kompitu aktar faċli.
I/O diġitali u kontrollur:Dan hu kif ir-robot jitkellem mal-“moħħ”, magħruf ukoll bħala l-kontrollur. L-inputs u l-outputs diġitali huma sinjali elettroniċi li jikkontrollaw il-ġonot tad-driegħ tar-robot. Meta tagħti lid-driegħ tar-robot xogħol x'tagħmel, il-kontrollur jiżgura li jagħmel dan b'movimenti preċiżi.
Għajnuniet għall-Iżvilupp ta 'Programm ta' Manutenzjoni Preventiva Effettiva tal-Arm Robot Kbir
Stabbilixxi Skeda ta' Manutenzjoni
Ibda billi toħloq skeda ta 'manutenzjoni stretta bbażata fuq l-ispeċifikazzjonijiet tal-manifattur għat-tagħmir tiegħek. Uża l-kalendarju rakkomandat bħala gwida imma aġġustaha biex taqbel mal-bżonnijiet speċifiċi tiegħek. Inkludi oġġetti ta 'manutenzjoni ta' kuljum, kull xahar u annwali fil-pjan tiegħek. Jekk meħtieġ, żid il-frekwenza ta 'oġġetti ta' manutenzjoni bbażati fuq l-industrija jew l-applikazzjoni tiegħek.
Timplimenta l-Iskeda
Żgura li l-iskeda tal-manutenzjoni tiġi kkomunikata lill-partijiet interessati u lill-persunal kollha, u mqiegħda f'post viżibbli bħal bullettin tal-kumpanija jew sistema tal-kalendarju. Tħarreġ lill-impjegati matul is-sessjonijiet ta' taħriġ annwali tagħhom biex jenfasizzaw l-importanza tal-manutenzjoni preventiva. Irrevedi l-iskeda regolarment biex tevita kunflitti mal-fluss tal-manifattura, ordnijiet tal-klijenti, jew kwistjonijiet oħra tal-kumpanija.
Evalwa mill-ġdid il-Pjan regolarment
Evalwa l-pjan ta’ manutenzjoni preventiva tiegħek perjodikament biex tiżgura li jallinja mal-bidliet fil-kumpanija tiegħek, bħall-introduzzjoni ta’ tagħmir ġdid, espansjoni tal-awtomazzjoni, bidliet fl-organizzazzjoni tal-persunal jew tal-art, jew żidiet fil-konsum tal-enerġija. Irrevedi l-pjan ma 'dawk li jieħdu d-deċiżjonijiet u l-persunal essenzjali u tiddetermina skeda ta' manutenzjoni ġdida jekk meħtieġ.
Sib Esperti biex Jagħmlu Tiswijiet
Ikkunsidra li tissieħeb ma 'speċjalisti fil-manutenzjoni tad-driegħ robot kbir biex jgħinek toħloq pjan ta' manutenzjoni apposta u twettaq kompiti ta 'manutenzjoni regolari. Għalkemm li jkollok persunal tat-tiswija fuq il-persunal jista 'jkun konvenjenti, jista' jkun għali, speċjalment għal kumpaniji iżgħar. Li taħdem ma 'professjonisti b'esperjenza li jifhmu t-tagħmir u l-proċessi tiegħek, tista' tgħinek iżżomm id-driegħ robot kbir tiegħek b'mod effettiv u affordabbli.
Data Analytics
Ikkunsidra li tuża l-analiżi tad-dejta u t-teknoloġiji ta’ manutenzjoni predittiva biex tkompli ttejjeb il-programm ta’ manutenzjoni tiegħek. Billi tiġbor u tanalizza d-dejta mit-tagħmir tiegħek, tista 'tidentifika mudelli ta' ħsarat fit-tagħmir u tbassar meta tkun meħtieġa manutenzjoni. Dan jista 'jgħinek tippjana b'mod proattiv il-manutenzjoni qabel ma jseħħ il-ħsara fit-tagħmir, tevita perijodi ta' waqfien mhux ippjanat u żżid l-effiċjenza tal-produzzjoni.
Fabbrika tagħna
Xi'an Guosheng Laser Technology Co., Ltd hija intrapriża ta 'teknoloġija għolja li tispeċjalizza fl-R&D, manifattura u bejgħ ta' magna awtomatika tal-kisi tal-lejżer, magna tal-kisi tal-lejżer b'veloċità għolja, magna li jwebbsu bil-lejżer, magna tal-iwweldjar bil-lejżer, magna tat-tindif tal-lejżer u laser 3D printer. Xi'an Guosheng Laser Technology Co., Ltd ġiet imwaqqfa fl-2015 (Sussidjarja kollha tagħha: Shaanxi Guosheng Laser Technology Co., LTD.). Guosheng Laser stabbilixxa Xi'an Aerospace R & D u Ċentru tad-Disinn, Weinan Production Base u Xianyang Production Base. Il-kumpanija tipproċessa żona ta 'workshop ta' 2,000 m2, il-kwantità ta 'impjegati hija 30, inklużi 5 persunal ta' riċerka għolja u inġiniera, li hija kapaċi tipprovdi sett komplut ta 'soluzzjonijiet għat-teknoloġija tal-manifattura tal-addittivi tal-lejżer bi struttura integrata u funzjoni.


Iċ-Ċertifikazzjoni tagħna
Guosheng Laser kiseb iċ-ċertifikazzjoni ta 'ISO9001:2015, ISO14001:2015, ISO45001:2018.

Mistoqsijiet
It-tags Popolari: driegħ robot kbir, Ċina driegħ robot kbir manifatturi, fornituri, fabbrika


